
自动驾驶如何克服雾天?科学家找到双雷达解决方案
现有的自动驾驶技术主要通过 LiDAR 和雷达来检测前方道路上遇到的障碍物 , 但这两种系统都不善于在雾气环境中识别车辆 。 不过 , 现在工程师发现使用双雷达技术就能很好的完成任务 。
 文章插图
LiDAR(光探测和测距/激光雷达)传感器通过发出激光脉冲来测量物体的形状和距离 , 然后测量该光从物品反射回来的时间来判断障碍物 。 雷达单元发出无线电波 , 同样会被位于其路径中的物体反射回去 。
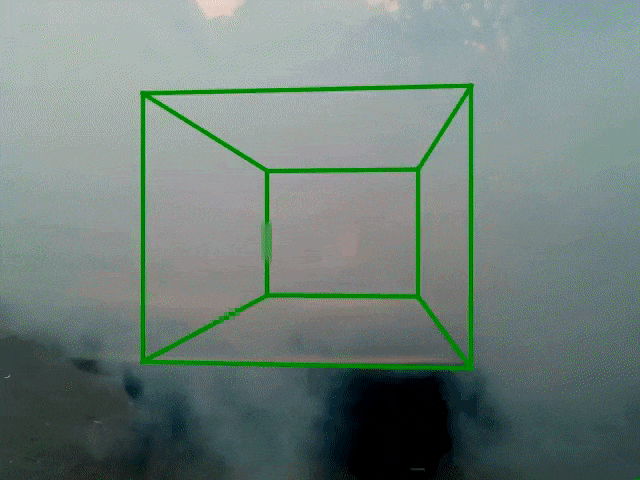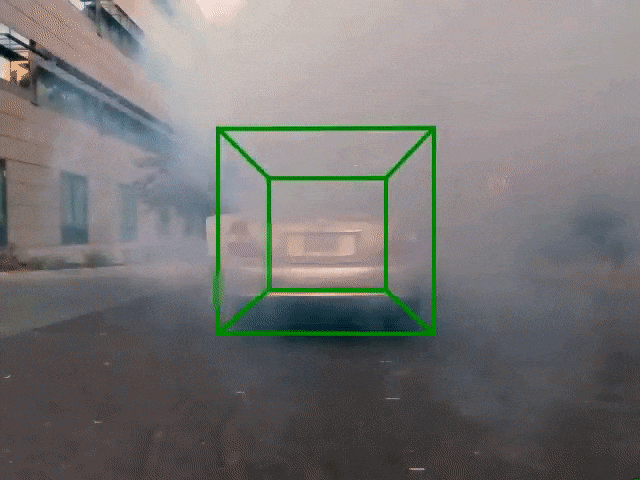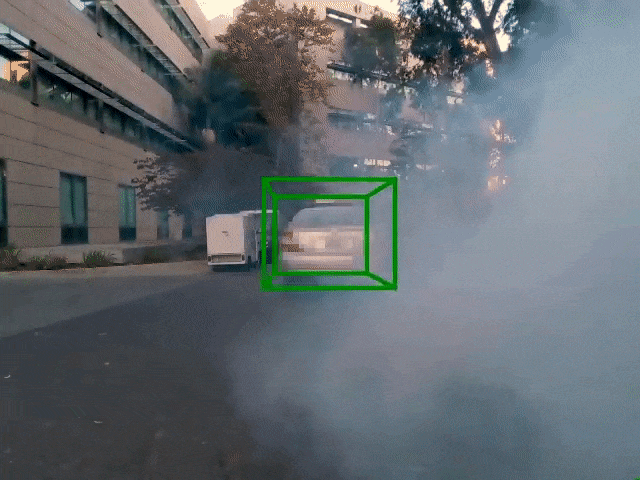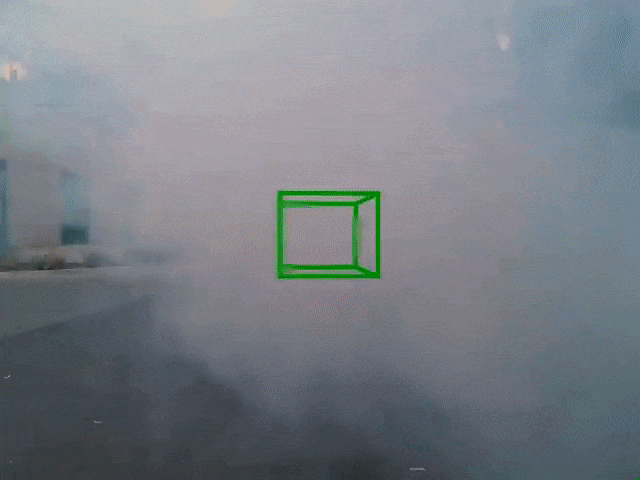
【自动驾驶如何克服雾天?科学家找到双雷达解决方案】不幸的是 , 在雾 , 灰尘 , 雨或雪等空中障碍物会吸收 LiDAR 系统使用的光 , 从而让自不可靠 。 尽管雷达并未受到不利影响 , 但它只能生成其检测到的部分图像–这是因为即使在理想条件下 , 也只有一小部分发射的无线电信号被反射回其传感器 。
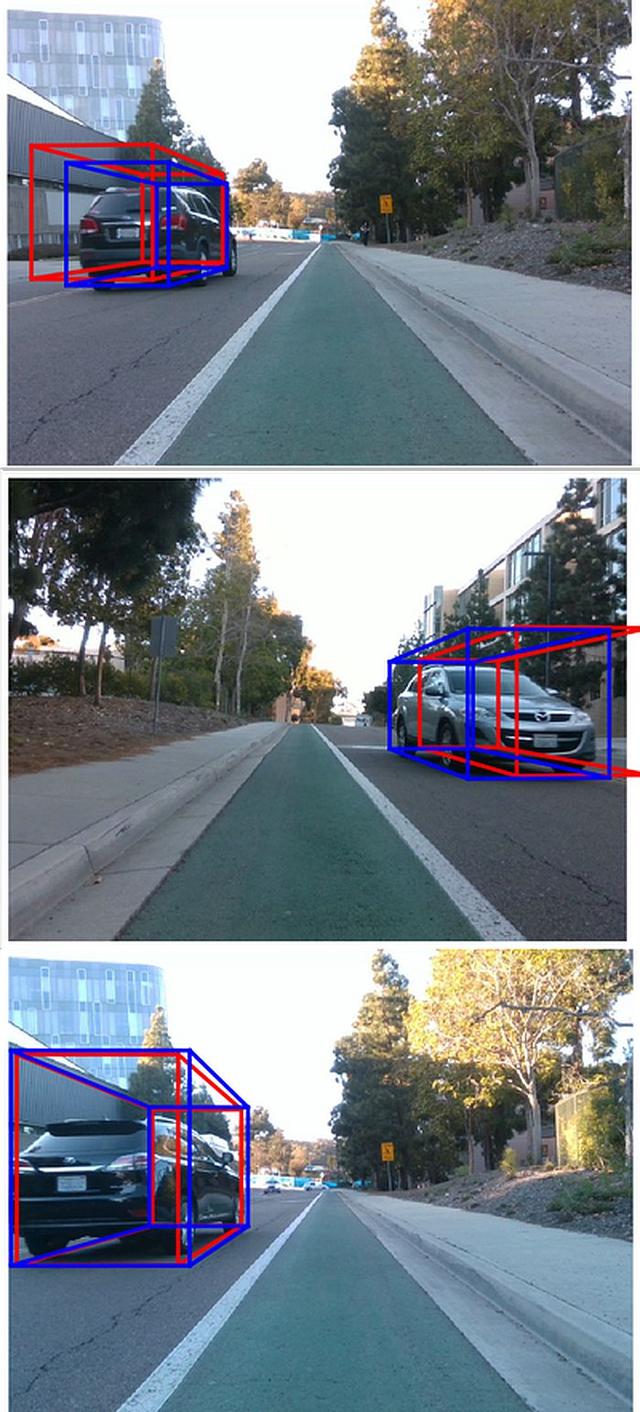 文章插图
在迪内什·巴拉迪亚(Dinesh Bharadia)教授的带领下 , 加利福尼亚大学圣地亚哥分校的一个小组通过在汽车的引擎盖上安装两个雷达单元 , 彼此相隔大约一个车宽(1.5 m / 4.9 ft)来解决了后一个问题 。
然后团队使用一种特殊的算法 , 将接收到的反射信号组合在一起以创建一个合成图像 , 同时还滤除不相关的背景“噪声” 。 该设置已在模拟有雾条件下成功进行了测试 。
博士生 Kshitiz Bansal 说:“通过在不同的有利位置安装两个雷达 , 并且它们具有重叠的视场视角 , 我们可以创建一个高分辨率区域 , 从而可以很容易地检测到存在的物体” 。
研究人员现在正在与丰田公司进行谈判 , 丰田公司可能会将这项技术与车辆上的光学摄像头结合起来 。 最终可能会证明没有必要使用更昂贵的 LiDAR 传感器 。
- 落地 | 投资超200亿,国内首个智能驾驶开放测试区落户上海
- 自动挡有“三不准”,很多车主不知道?最后一件事能让车报废
- 2020年全球智能化浪潮背后,看长城汽车如何演绎蜕变新生
- 资讯|自动驾驶未来怎么走?北京市长与宝马、奥迪等企业代表座谈
- 美国监管机构公布特斯拉“失控”调查结果 陶琳:246个案例全部为驾驶员失误
- 头一秒,事故来找,分心驾驶到底多可怕?
- 经过斑马线不减速,还玩命加油乱超车,这思域驾驶员太可恶了[发怒]
- 奉贤|国内首个“智慧全出行链”自动驾驶开放测试区在上海奉贤投入使用
- “智慧全出行链”自动驾驶开放测试区在上海奉贤开园
- 第一台旗舰轿车,第二代换电站,第三级自动驾驶,第四块电池组,蔚来锚定电动汽车战场2.0时代